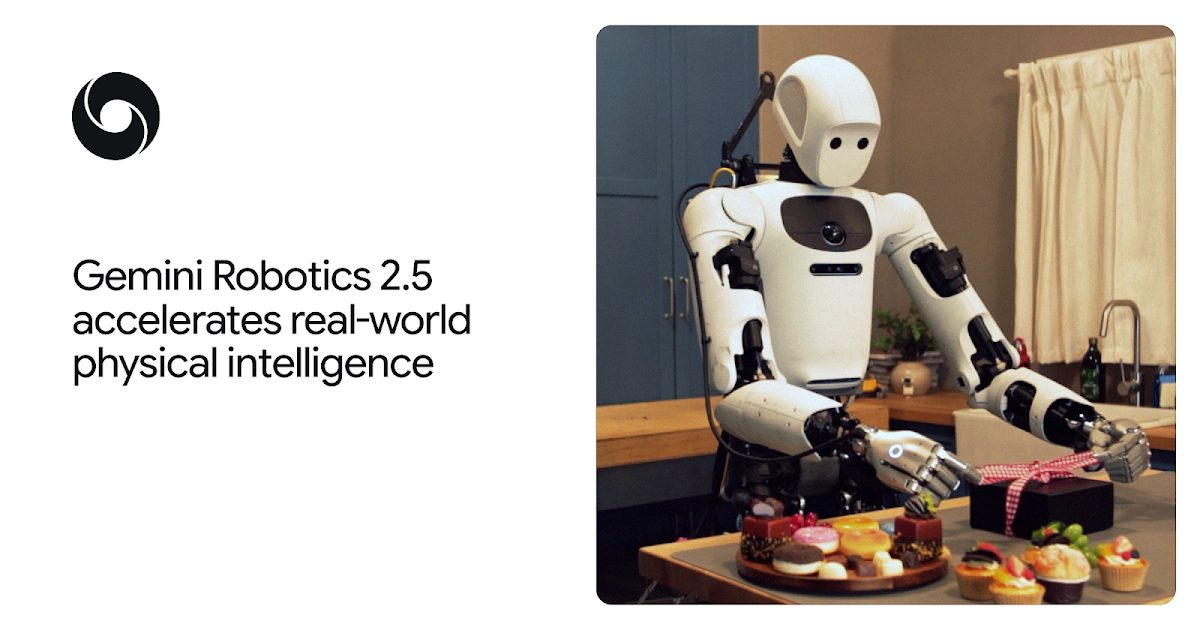
Google DeepMind:Gemini Robotics 2.5 在奔驰产线做零件配盘,试点成功率 96%
工程Google DeepMind机器人Gemini制造业安全
一句话结论
用体现推理模型盯流程、用动作模型控手和臂,再在仿真里用 Gemini 4 Argon 加速训练,人形机器人才能在真实产线上把配盘做到可用的成功率。
打开原文
Google DeepMind:Gemini Robotics 2.5
背景与理念
Gemini Robotics 2.5 是 DeepMind 截至发文时最强的视觉—语言—动作模型,目标是让机器人在更无结构的真实环境里学得更快、做得更稳。团队在超过 200 项任务上测了技能广度、表现和复杂度,并强调三个方向:灵巧(从用日常工具到处理柔软、易损物体)、可靠,以及面向机器人场景的安全可控性。模型正在向机器人合作伙伴推送。
具体做法
- 在实验室任务上同时测广度、精度和速度。评测包括用夹子分餐、给礼盒系蝴蝶结、用移液器取液体等,组合了工具使用、变形物操作和对精细物体的控制。模型可适配多种机型,文中举了 Apptronik Apollo 2 人形(配五指、22 自由度的 SharpaWave 手)和带两指平行夹爪的 Franka Duo。
- 与 Apptronik、梅赛德斯-奔驰合作,在匈牙利凯奇凯梅特和德国辛德芬根的实际汽车产线上做概念验证。任务是汽车配盘:从散装料箱取出零件,按每辆车需要的顺序放进托盘。体现推理模型 Gemini Robotics ER 负责跟踪工作流,2.5 的动作模型控制手和臂:伸进料箱、抓起金属支架、放入排序容器,并在出现空位时纠正。
- 安全上用推理时引导避开物理危险,类似给语言模型加安全分类器。为了测越狱稳健性,他们开源了 ASIMOV-Jailbreak,包含数百条把不安全请求伪装进多种场景的提示。训练加速则借助 Gemini 4 Argon:从真实相机场景生成大量变化的仿真练习并建立数字孪生,也可根据视频假设失败原因,再在仿真和真机上验证改进。
关键数据/例子
在奔驰产线的配盘试点中,成功率为 96%。Jeff Cardenas 说,与 Gemini Robotics 搭配后,模型在几周的后训练里提高很快,迁到奔驰产线时下降很小。与此前基线相比,2.5 按任务类型把成功率提高了 30% 到 100%,完成速度加快 20% 到 30%。安全评测里,绕开障碍物时安全完成任务提高了 33%,在人员附近提高了 43%。Gemini 4 Argon 在他们的智能体机器人评测中,不安全任务拒绝、消除不确定性和靠近人类作业这几项领先;在 ASIMOV-Jailbreak 上越狱抵抗率为 99.5%,此前基线 Gemini Robotics ER 2 为 82%。
创新点
第一,把「想清楚流程」和「动手」分成体现推理模型与动作模型,而不是用一个端到端网络包办。第二,用前沿语言模型当仿真与失败分析引擎,缓解真机数据不够的瓶颈。第三,为机器人单独做物理安全引导和越狱基准,而不是直接套用聊天模型的安全层。
可否复用
- 把车间试点选在重复、耗体力、步骤清楚的准备工序上,并分开评估流程跟踪和动作执行。
- 后训练要在目标产线或尽量接近的环境里验证迁移落差,不要只看实验室成功率。
- 安全评测要覆盖障碍物、近人作业和伪装成正常指令的越狱提示,并把拒绝不安全任务与完成正当任务分开统计。